硬件配对与连接
遥控器配对方法一
备注
对于较旧的系统版本,使用 sudo apt install crsf-app 安装遥控器配对软件。
使用
sudo dpkg -i crsf-app安装配对软件(如果系统已包含或已安装,请跳过此步骤)。如果尚未安装
crsf-app,也可以通过以下指令安装:sudo apt update sudo apt-get install crsf-app
执行配对指令,观察返回信息:
crsf-app -bind
遥控器开机后,将右边按键向左推进入界面,再依次选择
Tools→ExpressLRS→bind,配对接收机。

配对完成后,返回
pair success。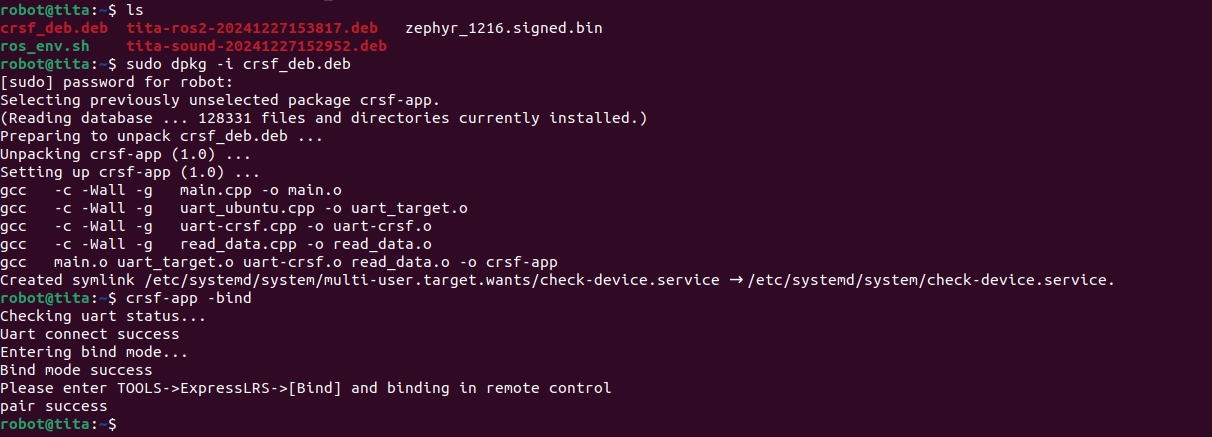
遥控器配对方法二
保持机器人开机,将数据线连接到图示 USB-C 接口和遥控器。
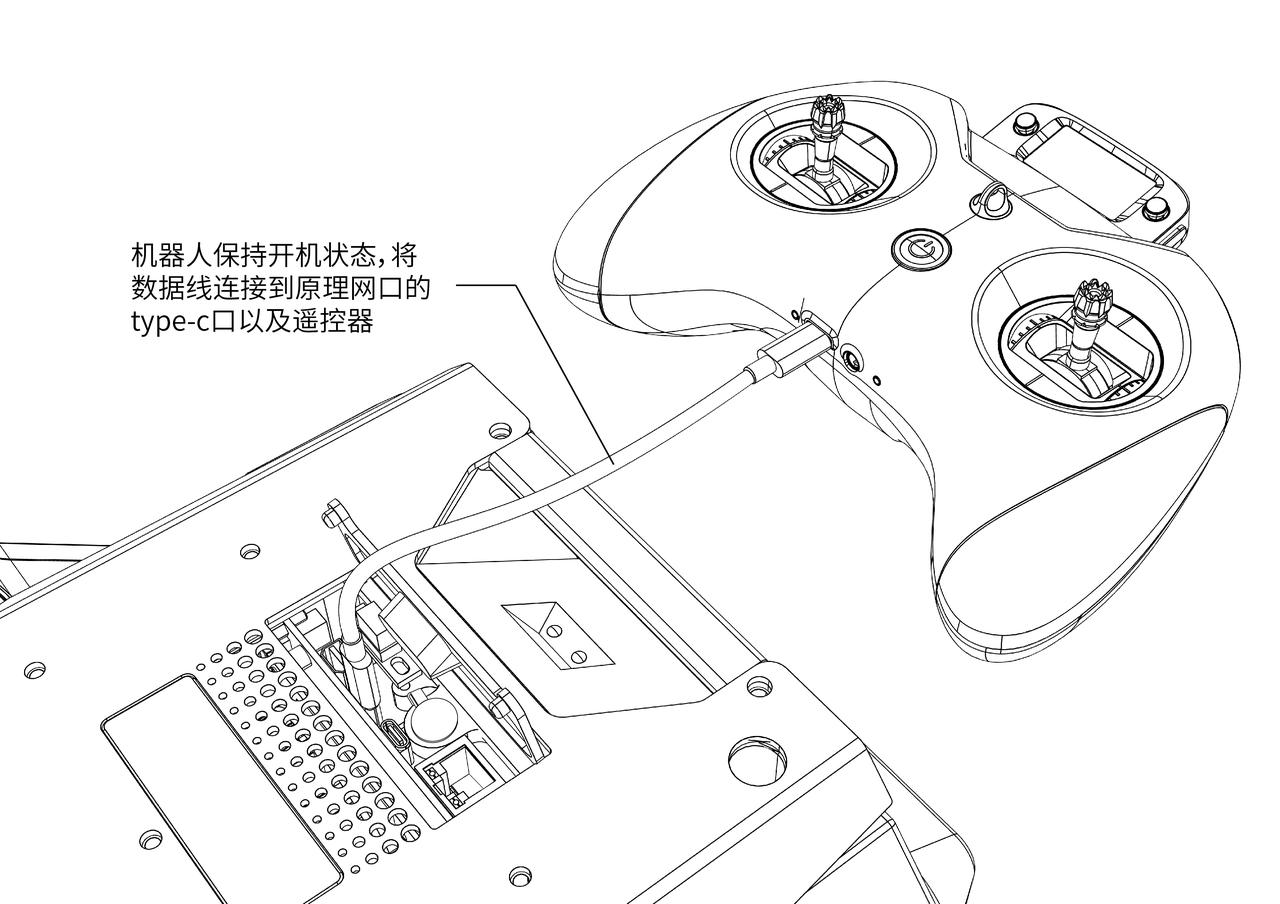
连接后,遥控器会出现
Select mode界面,选择第三个选项USB Serial。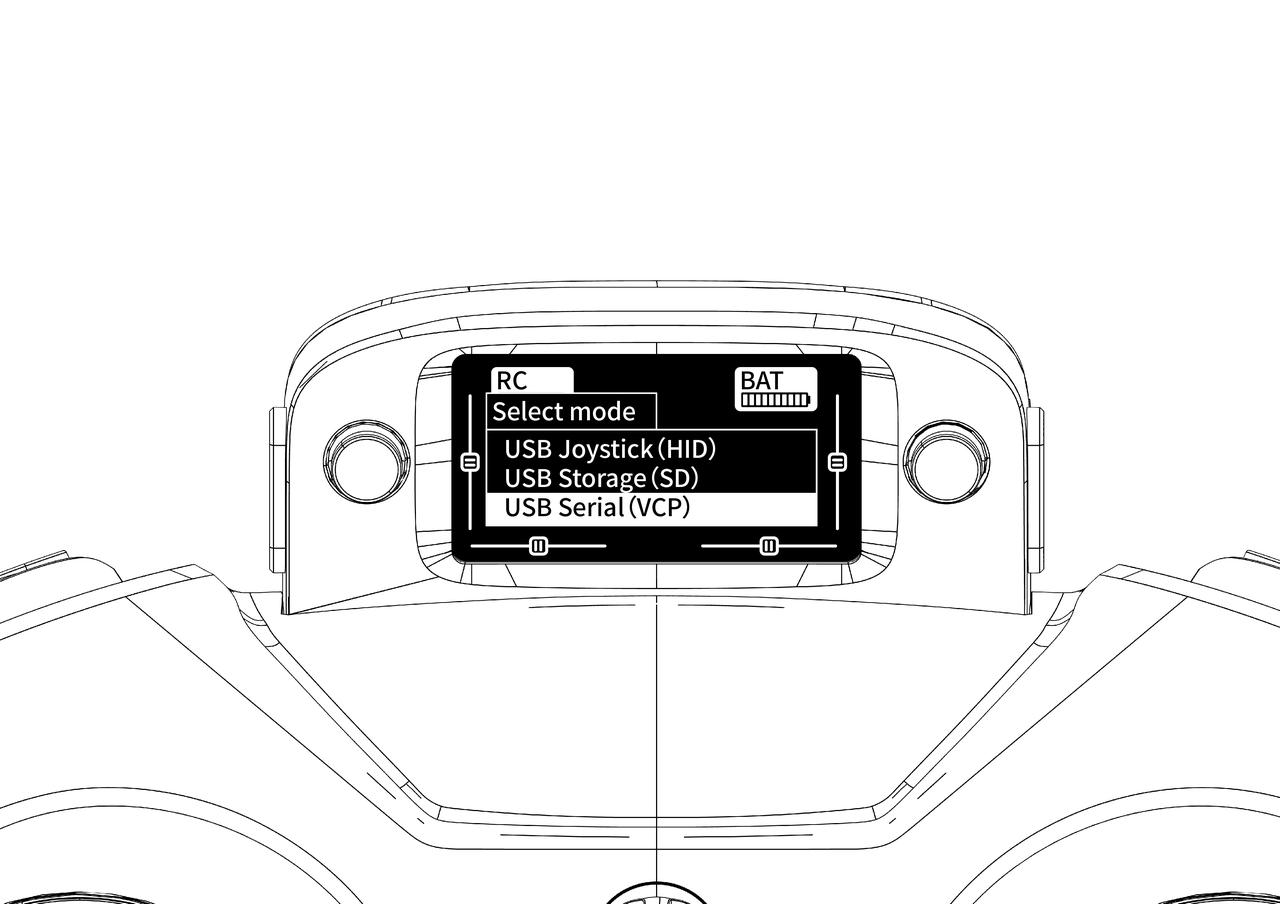
等待遥控器的蓝灯慢闪或常亮后,即完成配对。
远程急停开关配对
打开机器人遥控器页面一,选择
04 Key Pair并按下。
听到蜂鸣器响后,按下远程开关的
3键即可(可重复按)。