遥控器说明
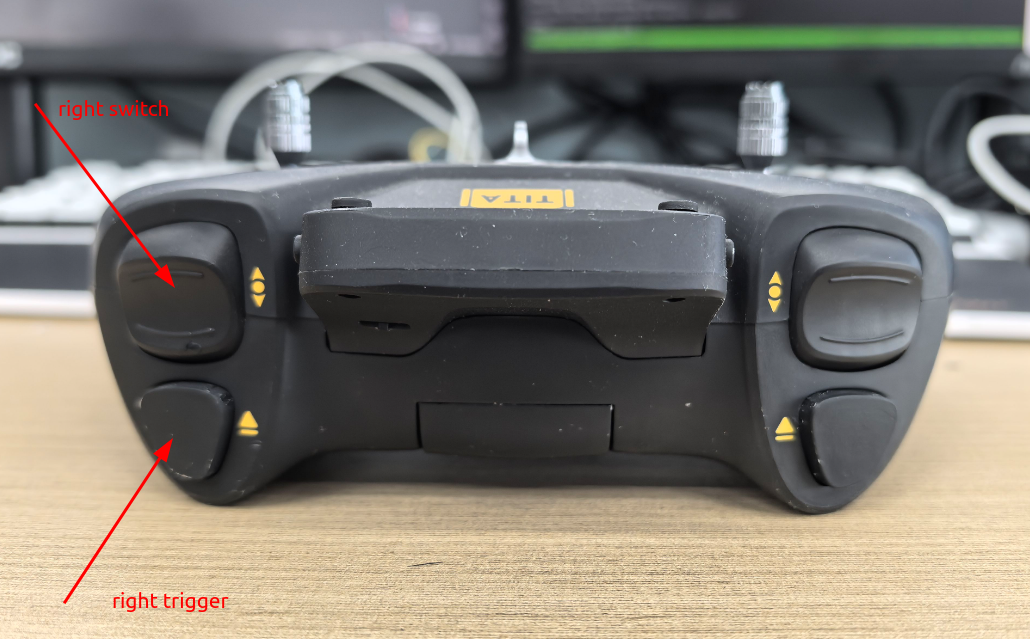
想详细了解如何进行遥控器配对,请查看遥控器配对。
常用组合
双轮足模式(默认)
模式选择(mode) |
启动按键 |
三级开关(左) |
三级开关(右) |
描述 |
左摇杆 |
右摇杆 |
|---|---|---|---|---|---|---|
不选 |
按下 |
中 |
任意 |
高度调节 |
前进及转弯 |
前推升高、后推降低 |
不选 |
按下 |
上 |
上 |
俯仰调节 |
前进及转弯 |
前推抬头、后推低头 |
03 (skill 1) |
按下 |
中 |
任意 |
RL平地模式 |
前进及转弯 |
侧走 |
04 (skill 2) |
按下 |
中 |
任意 |
RL上楼梯模式 |
前进及转弯 |
无效 |
06 (crawl mode) |
弹起 |
任意 |
任意 |
车模式 |
前进及转弯 |
无效 |
四轮足模式(默认)
模式选择(mode) |
跳跃按键 |
三级开关(左) |
三级开关(右) |
描述 |
左摇杆 |
右摇杆 |
|---|---|---|---|---|---|---|
不选 |
弹起 |
中 |
任意 |
RL平地模式 |
前进及转弯 |
侧走 |
03 (skill 1) |
弹起 |
中 |
任意 |
RL上楼模式 |
前进及转弯 |
侧走 |
04 (skill 2) |
弹起 |
中 |
任意 |
RL 高台模式 |
前进及转弯 |
无效 |
05 (skill 3) |
弹起 |
上 |
任意 |
自由度展示 |
姿态展示 |
姿态展示 |
不选 |
按下 |
中 |
任意 |
向前跳跃模式 |
无效 |
无效 |
状态机
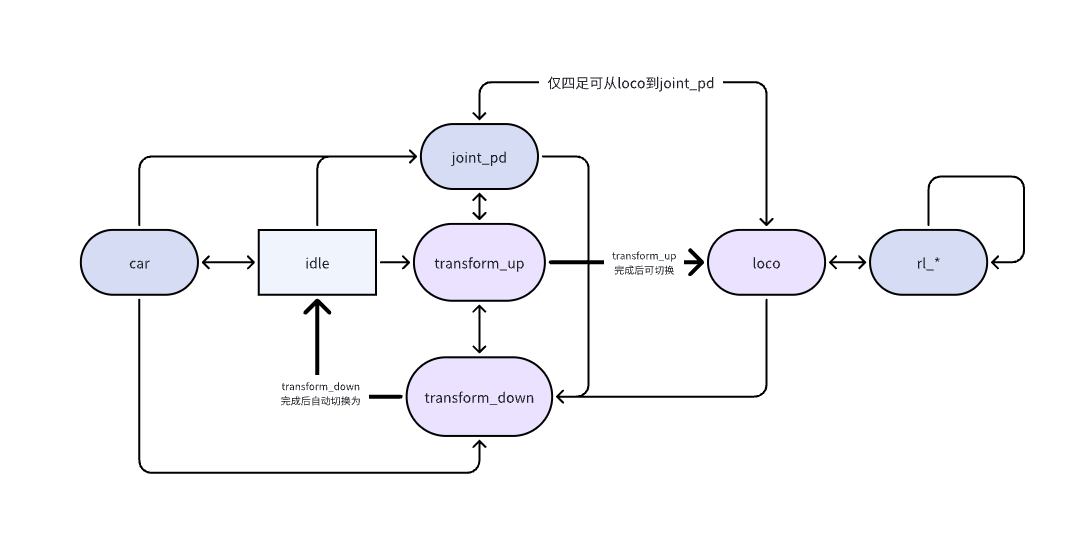
控制器内部状态机流转如下图所示,箭头方向表示可从 A 状态切换到 B 状态,四足控制无 car 状态机。部分在菜单内显示的状态机星号表示处于当前状态机(03 到 07)。
遥控器菜单页
按下右侧按键进入菜单页。通过右侧十字按钮切换页面:向右拨进入页面二,向左拨进入页面一。
页面一

01 切换四足模式(本质为上述
*.service切换)02 解锁拼接机构(先切换为双轮足后解锁)
03 joystick sdk mode,关闭 ROS 2 command 话题发布
04 远程开关配对
05 远程开关解除配对
页面二

01 匍匐模式(双轮足启用)
02 锁定关节
03 强化控制策略 1(双轮足侧走/四轮足爬楼梯)
04 强化控制策略 2(双轮足爬台阶/四轮足爬高台)
05 强化控制策略 3(双轮足未启用/四轮足展示姿态)
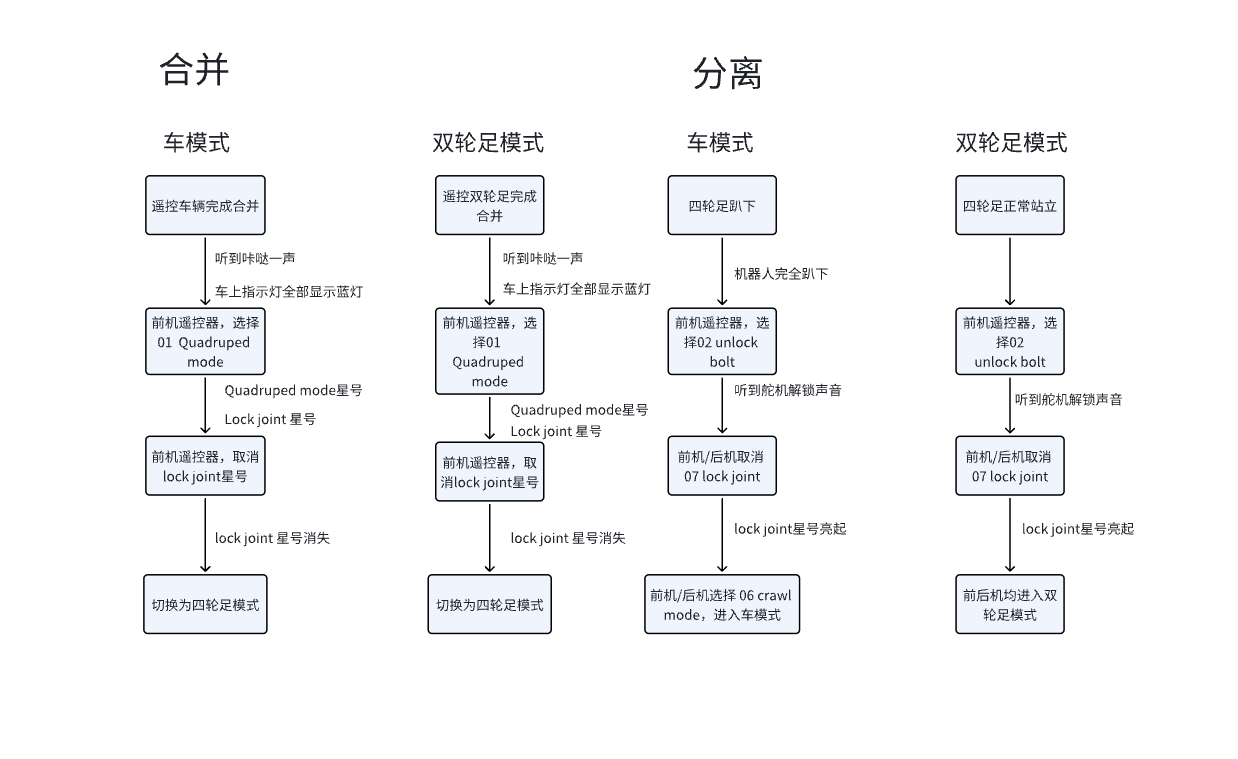
解锁/拼接切换
配置修改
遥控器
基于 ROS 2 框架,可修改对应的 YAML 文件进行配置。以下为遥控器相关配置:
  teleop_command:
    ros__parameters:
      can_interface: vcan0
      net_interface: wlan0
      uart_interface: /dev/ttyUSB0
      update_rate: 10 # Hz
      use_sdk: false # 默认是否启动joystick的sdk模式,默认false不启动
      enable_low_battery_check: false # 低电量,电量低机器会趴下,true为启动
      battery_percentage_threshold: 0.1 # 阈值,当电量低于此值进入到低电量状态,
      enable_joystick_disconnect_check: false # 遥控器断连检测,断连后机器会趴下,true为启动
      joystick_disconnect_time_threshold: 1.0 # 检测时间,超出此时间,遥控器断连
      joystick_deadzone: 0.013
      speed_ratio: [0.33, 0.66, 1.0]
      max_twist_linear: 3.0
      max_twist_angular: 6.0
      max_roll: 0.2
      max_pitch: 0.4
运动控制
修改控制频率时,先打开对应构型的配置文件。
四轮足:
vim /opt/y1_ros2/share/rl_controller/config/y1v0/controllers.yaml
双轮足:
vim /opt/y1_ros2/share/rl_controller/config/y1v0h_evt1/controllers.yaml
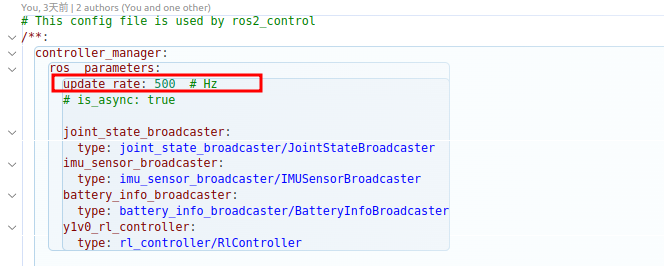
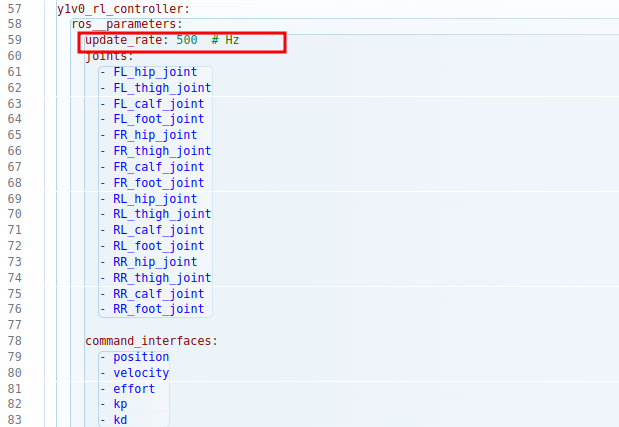
查找对应的 update_rate 字段,修改控制器中的整数值(控制频率,单位 Hz),目前默认为 500 Hz。修改 controller_manager 和 *_rl_controller 下的 update_rate 后重启即可。
ERROR CODE
错误码 |
说明 |
版本 |
|---|---|---|
0x1000 |
第一个1代表读取错误,第二、三位代表电机错误信息(00 01 03),第四位表示错误的电机标号(0 1 ... F)。例如0x1623 :1有错误发生,62错误码,3为第四个电机例如 |
|
0x385 |
指拼接件的can线数据异常,有可能can线未接,线材断裂 |